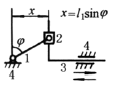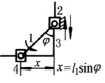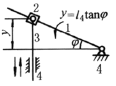|
四杆机构的结构型式 |
|||||
|
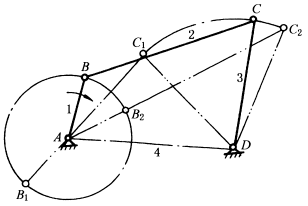
在平面连杆机构中广泛应用四杆机构。只有在实现某些特殊要求时才用多杆机构,例如要求输出杆有放大作用。或有更好的传力作用和更佳的传动角、在固定铰链间有特定的大中心距,以及二自由度以上的函数或轨迹综合机构等 最基本的四杆机构是具有四个转动副的铰链四杆机构。图中构件4为机架,构件1、3与机架相连,称为连架杆,其中构件1相对机架能作整周转动,称为曲柄,构件3相对机架在一定角度内摇摆,称为摇杆;构件2不与机架相连,称为连杆。这种机构称为曲柄摇杆机构,它是铰链四杆机构中最常见的一种 |
|
||||
|
铰链四杆机构中,与机架相连的构件能否成为曲柄的条件是: |
|||||
|
①最短杆长度+最长杆长度≤其他两杆长度之和; ②∣机架长度-被考查的连架杆长度∣≥∣连杆长度-另一连架杆长度∣ |
|||||
|
各种四杆机构的结构型式见下表。常用四杆机构的运动分析分式见表三种常用四杆机构的运动分析公式 |
|||||
|
运动副 种类 |
最短杆长度+最长杆长度≤其他两杆长度之和 |
最短杆长度+最长杆长度 >其他两杆长度之和 |
|||
|
四个转动副 |
曲柄摇杆机构
|
双曲柄机构
|
曲柄摇杆机构
|
双摇杆机构
|
双摇杆机构 (任一杆均可做机架) |
|
三个转动副和 一个移动副 |
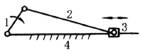
曲柄滑块机构
|
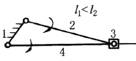
转动导杆机构
|
摆动导杆机构
|
曲柄摇块机构
|
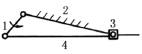
移动导杆机构
|
|
两个转动副和 两个移动副 |
正弦机构
|
十字滑块联轴器
|
正弦机构
|
椭圆仪机构
|
正切机构
|